SceneQueryPlanner : un robot qui vérifie avant d’agir
Des chercheurs coréens combinent observation et interrogation d’une mémoire structurée. Leur méthode vise à réduire les décisions fondées sur des suppositions.

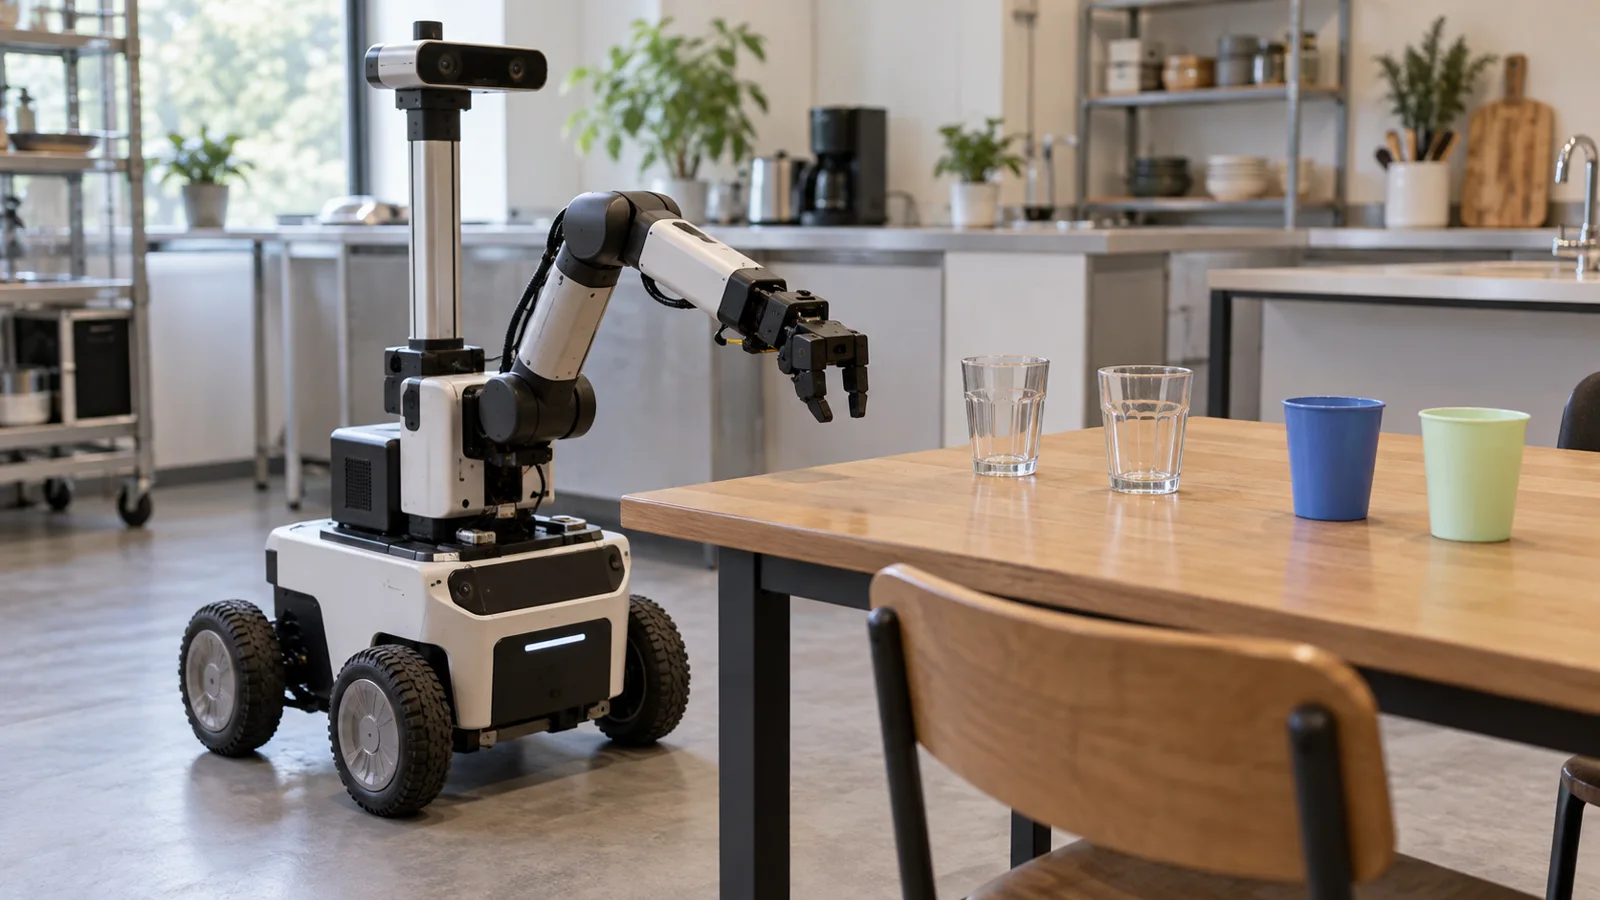
Pour ranger les bons objets, reconnaître un nom ne suffit pas : un robot doit aussi connaître leur matière, leur position ou leur état. Des chercheurs de l’ETRI et du GIST présentent une méthode qui lui permet de rechercher l’information manquante avant de planifier une action. SceneQueryPlanner combine observation de l’environnement et interrogation d’une mémoire structurée.
La mémoire comme outil de vérification
Le travail publié dans les actes de Findings EMNLP 2026 décrit un agent qui organise ses observations dans un graphe de scène en trois dimensions. Les objets, leurs attributs et leurs relations peuvent ensuite être interrogés selon les besoins de la tâche. Le planificateur ne reçoit pas simplement un long texte décrivant tout ce qui a été observé.
L’information recherchée devient ainsi une étape du raisonnement. Cette architecture vise un problème concret : lorsque la description accumulée devient très longue, un détail utile peut être perdu parmi des éléments sans rapport avec la consigne. À l’inverse, une description trop pauvre peut conduire le modèle à combler les vides par une supposition.
Des tâches évaluées dans un cadre défini
La publication complète présente AttPlan-Bench, un ensemble d’épreuves portant sur des tâches domestiques en plusieurs étapes et dans plusieurs pièces. Les auteurs comparent leur méthode à des approches de référence. L’annonce a été relayée lundi par l’agence Yonhap.
Le périmètre d’un banc d’essai reste déterminant. Réussir davantage de consignes dans ces épreuves ne signifie pas qu’un robot saura accomplir n’importe quelle tâche dans n’importe quel logement. Les résultats décrivent une comparaison dans des conditions choisies, avec des modèles et des informations disponibles qui doivent rester identifiés.
Observer de nouveau quand la situation change
Une mémoire utile doit rester reliée à l’état réel de l’environnement. Imaginons une cuisine fictive dans laquelle une tasse a été déplacée après une première observation. La connaître comme objet ne suffit plus : il faut vérifier sa nouvelle position. Cet exemple explique pourquoi conserver des informations et savoir quand les actualiser sont deux capacités complémentaires.
La méthode s’intéresse précisément au choix de ce qui doit être recherché avant l’action. Son intérêt ne tient donc pas seulement à la quantité de données stockées, mais à leur utilisation au bon moment. La qualité des observations, la fiabilité des attributs et l’adaptation aux changements restent des critères essentiels pour juger une application concrète.
Retrouvez les progrès et les limites de ces systèmes dans Intelligence artificielle et les autres travaux scientifiques dans Recherche.